
viDoc® light
Technische Daten
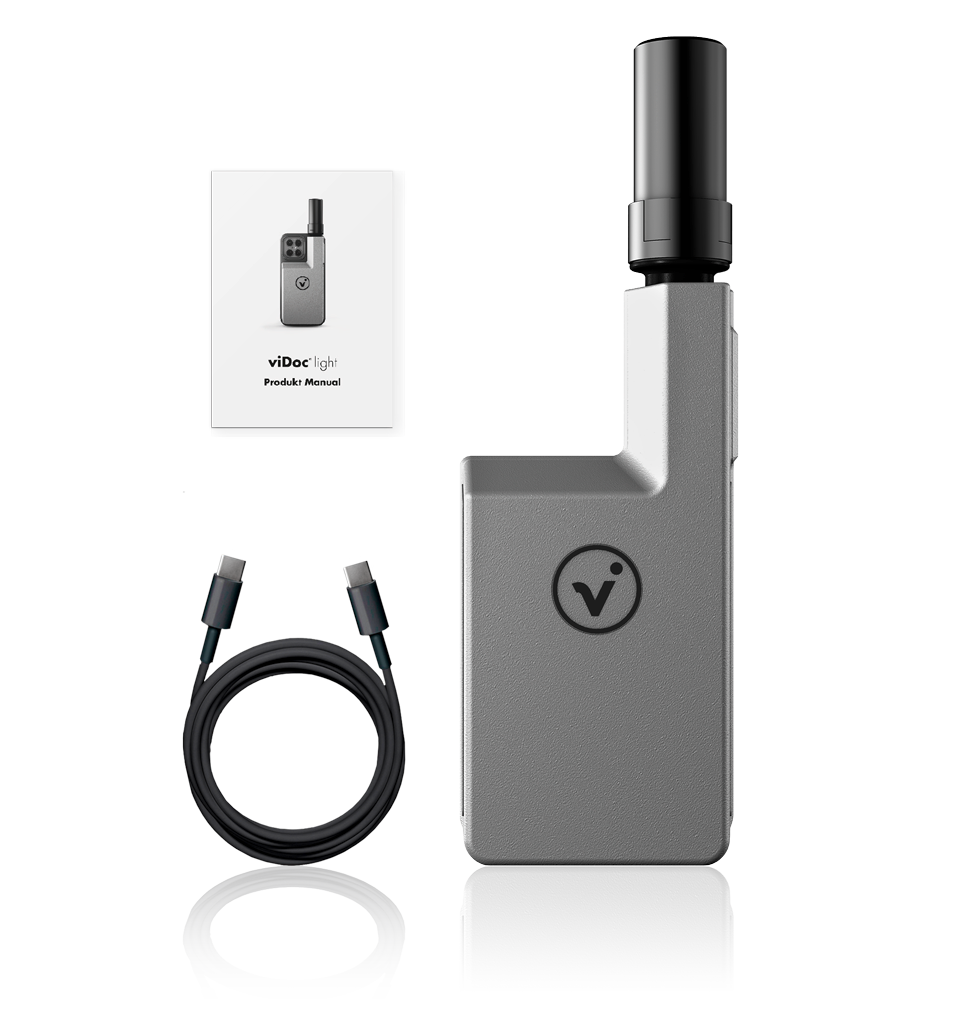
viDoc® light Lieferumfang
> GNSS-Antenne (Standard oder Performance)
> Ladekabel
> Bedienungsanleitung
viDoc® unterstützte
Smartphone Modelle
iPhone Pro oder iPad Pro empfohlen.
iOS: Informieren Sie sich bei Ihrem App Anbieter, welche iPhones wie unterstützt werden und ob eine Kompatibilität zum viDoc® möglich ist.
Android: Informieren Sie sich bei Ihrem App Anbieter, welche Android Geräte wie unterstützt werden und ob eine Kompatibilität zum viDoc® möglich ist.
Unity: Informieren Sie sich bei Ihrem App Anbieter, welche Unity Geräte wie unterstützt werden und ob eine Kompatibilität zum viDoc® möglich ist.
Hinweis: Nicht jede App (iOS / Android / Unity) wird unterstützt.
viDoc® light
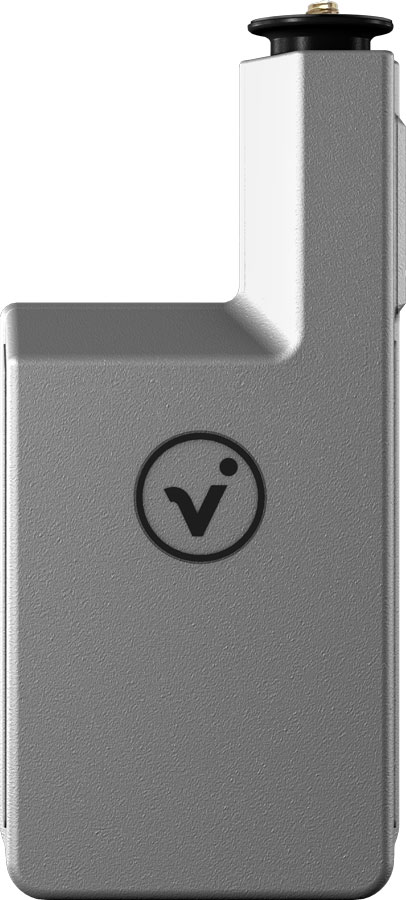
| Abmessungen | 161 x 75 x 23 mm |
| Gewicht | 314 g |
| Temperaturbereich | –5 bis +35°C |
| Luftfeuchtigkeit | 5 bis 95% (nicht kondensierend) |
GNSS-Standard-Antenne
| |
| Abmessungen | 55,6 mm x 27,5 mm |
| Gewicht | < 19 g |
| Wasserdichtigkeit | IP67 |
| Betriebstemperatur | –40 bis +75 °C |
| Lagerungstemperatur | –50 bis +80 °C |
| Luftfeuchtigkeit | Bis 95% |
| Polarisation | RHCP |
| Satellitensignale | GPS: L1/L2 BeiDou: B1/B2/B3 Galileo: El/E5b GLONASS: G1/G2 |
| Abdeckung | 360° |
| Versorgungsspannung | 3 bis16 VDC |
| Verbrauch | < 35 mA |
| LNA Gain | 36 ± 2 dB |
| Rauschzahl | < 2 dB |
| V.S.W.R. | < 2,0 |
| Winkelmessung1 | 0° = hohe Präzision 45° = geringe Präzision 90° = schlechte Präzision |
GNSS-Performance-Antenne
| |
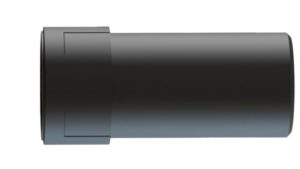
| Abmessungen | 55,6 mm x 27,5 mm |
| Gewicht | < 19 g |
| Wasserdichtigkeit | IP67 |
| Betriebstemperatur | –40 bis +75 °C |
| Lagerungstemperatur | –50 bis +80 °C |
| Luftfeuchtigkeit | Bis 95% |
| Polarisation | RHCP |
| Satellitensignale | GPS: L1/L2 BeiDou: B1/B2/B3 Galileo: El/E5b GLONASS: G1/G2 |
| Abdeckung | 360° |
| Versorgungsspannung | 3 bis16 VDC |
| Verbrauch | < 35 mA |
| LNA Gain | 40 ± 2 dB |
| Rauschzahl | < 2 dB |
| V.S.W.R. | < 2,0 |
| Winkelmessung1 | 0° = hohe Präzision 45° = hohe Präzision 90° = hohe Präzision |
Leistungsspezifikationen
Konstellationsunabhängiges, flexibles Signaltracking, verbesserte Positionierung unter herausfordernden Umgebungsbedingungen2 mit Multi-Satelliten-Verwendung.Reduzierte Ausfallzeiten bei Funksignalverlust (bis zu 5 sec).
Folgende Satellitensignale werden simultan verwendet:
GPS: L1C/A (1575.42 MHz); L2C (1227.60 MHz)
BeiDou: B1I (1561.098 MHz); B2I (1207.140 MHz)
Galileo: E1-B/C (1575.42 MHz); E5b (1207.140 MHz)
GLONASS:
L1OF (1602 MHz + k*562.5 kHz, k = –7,…, 5, 6)
L2OF (1246 MHz + k*437.5 kHz, k = –7,…, 5, 6)
QZSS
Positionierungs-
leistungen3
| Gerätetyp | Hochpräziser Multi-Band GNSS-Empfänger |
| Genauigkeit der Impulssignale | RMS 30ns 99 % 60ns |
| Frequenzen der Impulssignale | 0,25Hz bis10MHz |
| Konvergenzzeit | RTK < 10 sec |
| Statische Vermessung RTK-Positionsgenauigkeit | Horizontal: 1cm + 1ppm Vertikal: 1cm + 1ppm |
| RTK-Hochlaufzeit4 | Kaltstart (sec) bis 90 sec Bei Betriebstemperatur bis 8 sec |
| RMS5,6 Messgenauigkeit (nach Systemkalibrierung, gemessen mit Performance-Antenne) | Horizontal: 5 mm bei 15 min Vertikal: 8 mm bei 15 min Horizontal: 10 mm bei 30 min Vertikal: 15 mm bei 30 min |
| Geschwindigkeitsgenauigkeit | 0,05 m/s |
| Systemgrenzen | Höhe: 5.000 m Beschleunigung: < 4 g Geschwindigkeit: 500 m/s |
| IMU | 6-Achs-Sensor 16-Bit digitaler, triaxialer Beschleunigungsmesser 16-Bit digitales dreiachsiges Gyroskop und Erdmagnetfeld Winkelgenauigkeit: < 0,3° Abtastrate: < 100 Hz Temperaturmessung: permanent Beschleunigungsrater: < 4 g Empfindlichkeit Temperaturabweichung: ± 0,03 % / K Gyroskop Betriebsrate: < 250°/s |
Stromversorgung
| Betriebszeiten in Dauerbetrieb | |
| Empfangen und senden | max. 6 Std. |
| Mit aktivem Lasermodul | max. 5 Std. |
| Unter Realbedingungen | max. 6 Std. |
| Akku | LiPo, 2 x 1.200 mAh, 7,4 Wh, 3,7 V |
Modellgenauigkeit 7
absolute Lage und Höhe
| mit Passpunkten | < 1 cm |
| nur über RTK-Positionierung | < 5 cm |
| nur mit LIDAR (iOS) | < 10 cm |
1 Hohe Präzision = technische Genauigkeit bis 1 cm
Geringe Präzision = anfällig für Schwankungen durch äußere Einflüsse, anfällig bei Abschattungen >180°
Schlechte Präzision = sehr anfällig für Schwankungen durch äußere und innere Einflüsse
2 Herausfordernde GNSS Umgebungen sind Orte, an denen als Voraussetzung für eine minimale Genauigkeit eine ausreichende Satellitenverfügbarkeit für den Empfänger besteht, an denen aber das Signal von Bäumen, Gebäuden und anderen Objekten teilweise abgeschattet bzw. reflektiert werden kann. Die tatsächlichen Ergebnisse können aufgrund des Beobachtungsortes und der atmosphärischen Aktivitäten, durch starkes Flimmern, durch den Zustand und die Verfügbarkeit des Satellitensystems und den Grad der Mehrwegeausbreitung und der Signalabdeckung schwanken.
3 Die Präzision und Zuverlässigkeit können durch bestimmte Faktoren wie Mehrwegeausbreitung, Hindernisse, Satellitengeometrie und atmosphärische Bedingungen beeinträchtigt werden. Die genannten Spezifikationen erfordern stabile Aufstellungen, freie Sicht zum Himmel, ein Umfeld frei von elektromagnetischen Störungen und Mehrwegeausbreitung, optimale GNSS-Konfigurationen und darüber hinaus Vermessungsverfahren, wie sie üblicherweise für Vermessungen höchster Ordnung mit an die Basislängen angepassten Besetzungszeiten angewendet werden. Basislinien über 30 km Länge erfordern präzise Ephemeriden, und zur Erreichung der hochpräzisen statischen Spezifikation können Besetzungszeiten von bis zu 24 Stunden notwendig sein.
4 Genauigkeiten können durch atmosphärische Bedingungen, Mehrwegesignale, Abschattungen und die Satellitengeometrie beeinflusst sein. Die Zuverlässigkeit der Initialisierung wird zur Sicherstellung höchster Qualität permanent Übermittelt. Ausgleichungen sind Softwareseitig gelöst.
5 RMS-Effizienz beruht auf wiederholbaren Vor-Ort-Messungen bzw. nach einer Systemkalibrierung, welche nur auf Basis eines hochpräzisen Festpunktes erfolgen darf. Die erreichbare Genauigkeit und die Initialisierungszeit können je nach Typ und den Leistungsdaten von Empfänger und Antenne, dem geographischen Standort des Benutzers, den atmosphärischen Bedingungen, der Szintillationsintensität, dem Zustand und der Verfügbarkeit der GNSS-Konstellation, dem Grad der Mehrwegeausbreitung und der Nachbarschaft zu Abschattungen (z.B. durch große Bäume und Gebäude) variieren. Validierung in verschiedenen Situationen vor Ort.
6 Messiteration basierend auf 1 Minute. Bessere Positionsgenauigkeit durch Fehlerratenfilterung.
7 Die Modelle wurden mit viDoc® und einem iPhone15 Pro Max erfasst. Die Modellgenauigkeit hängt von den Umgebungsbedingungen und den Berechnungseinstellungen ab. Ergebnis nach der Anwendung einer Post-Prozessierung mit einer geeigneten Software.